智能体真正缺的不是手,而是设备的共同语言

翻到 Carnegie Mellon 的曲线时,我停了一下。
第一次实验的 R² 小于 0.9,最高浓度还出现了饱和。系统没有把这张图包装成“基本成功”,而是拒绝它,换一个浓度范围再跑。第二次的 R² 超过 0.98,CV 降到 3.4%。
这件事比“Claude 能控制液体处理器、读板器和机械臂”更让我在意。真正靠近生产的自动化,不是模型偶尔做出一件漂亮的事,而是它能不能让坏结果停在流水线里。
我先把“物理版 MCP”放回原位
Section titled “我先把“物理版 MCP”放回原位”这次 MHS(Model Hardware Standard)很容易被一句话概括成“物理版 MCP”:让 agent 通过统一接口操作显微镜、液体处理器和机器人手臂。这个比喻有用,但也会把两层东西糊在一起。
MCP 更像一条把工具送到 agent 面前的通道。MHS 处理的则是设备本身:它能测什么,能调什么,现在处在什么状态,哪些数值不能碰。驱动把厂商协议、旧式 COM 接口、文件投递,甚至只有 GUI 的设备,翻译成统一的状态和动作。
所以它不是给 Claude 装上一只万能的手。它是在设备和模型之间补了一本共同的说明书。

Anthropic 在官方对比图里把三种实验室放在一起:传统学术实验室的接入慢在人力,封闭自动化实验室的接入贵在专用整合,MHS 想争取的是“已有设备也能快速接进来”。这里的关键不是机器突然变聪明,而是接口胶水不再为每台设备单独生长一套。
这和我之前写过的没有 API 的旧系统怎么跑通自动化?Claude 生产级 Agent 四件套的技术重构其实接着同一个问题:自动化常常不是败给模型不会推理,而是败给现实系统根本没有共同语言。只不过这次,旧系统从网页和桌面程序换成了实验室设备。
设备会说话,才谈得上让模型动手
Section titled “设备会说话,才谈得上让模型动手”MHS 的原语很朴素:‘read’ 和 ‘write’。看仪表,拧旋钮。
但物理世界里,后一个动作永远依赖前一个动作。机械臂要移动之前,plate 是否在位?读板器是否空闲?摄像头是否在线?急停是否释放?写入温度或速度之后,实际测量有没有跟上?
CMU 的演示专门诱导了六类异常:缺 plate、plate 旋转、读板器忙、摄像头断开、设备不可达、急停。官方说这些情况都在运动开始前被拦截。这个细节把 MHS 从“工具调用”拉回了“状态机”:动作不是发出去就算完成,必须有状态、边界和反馈。
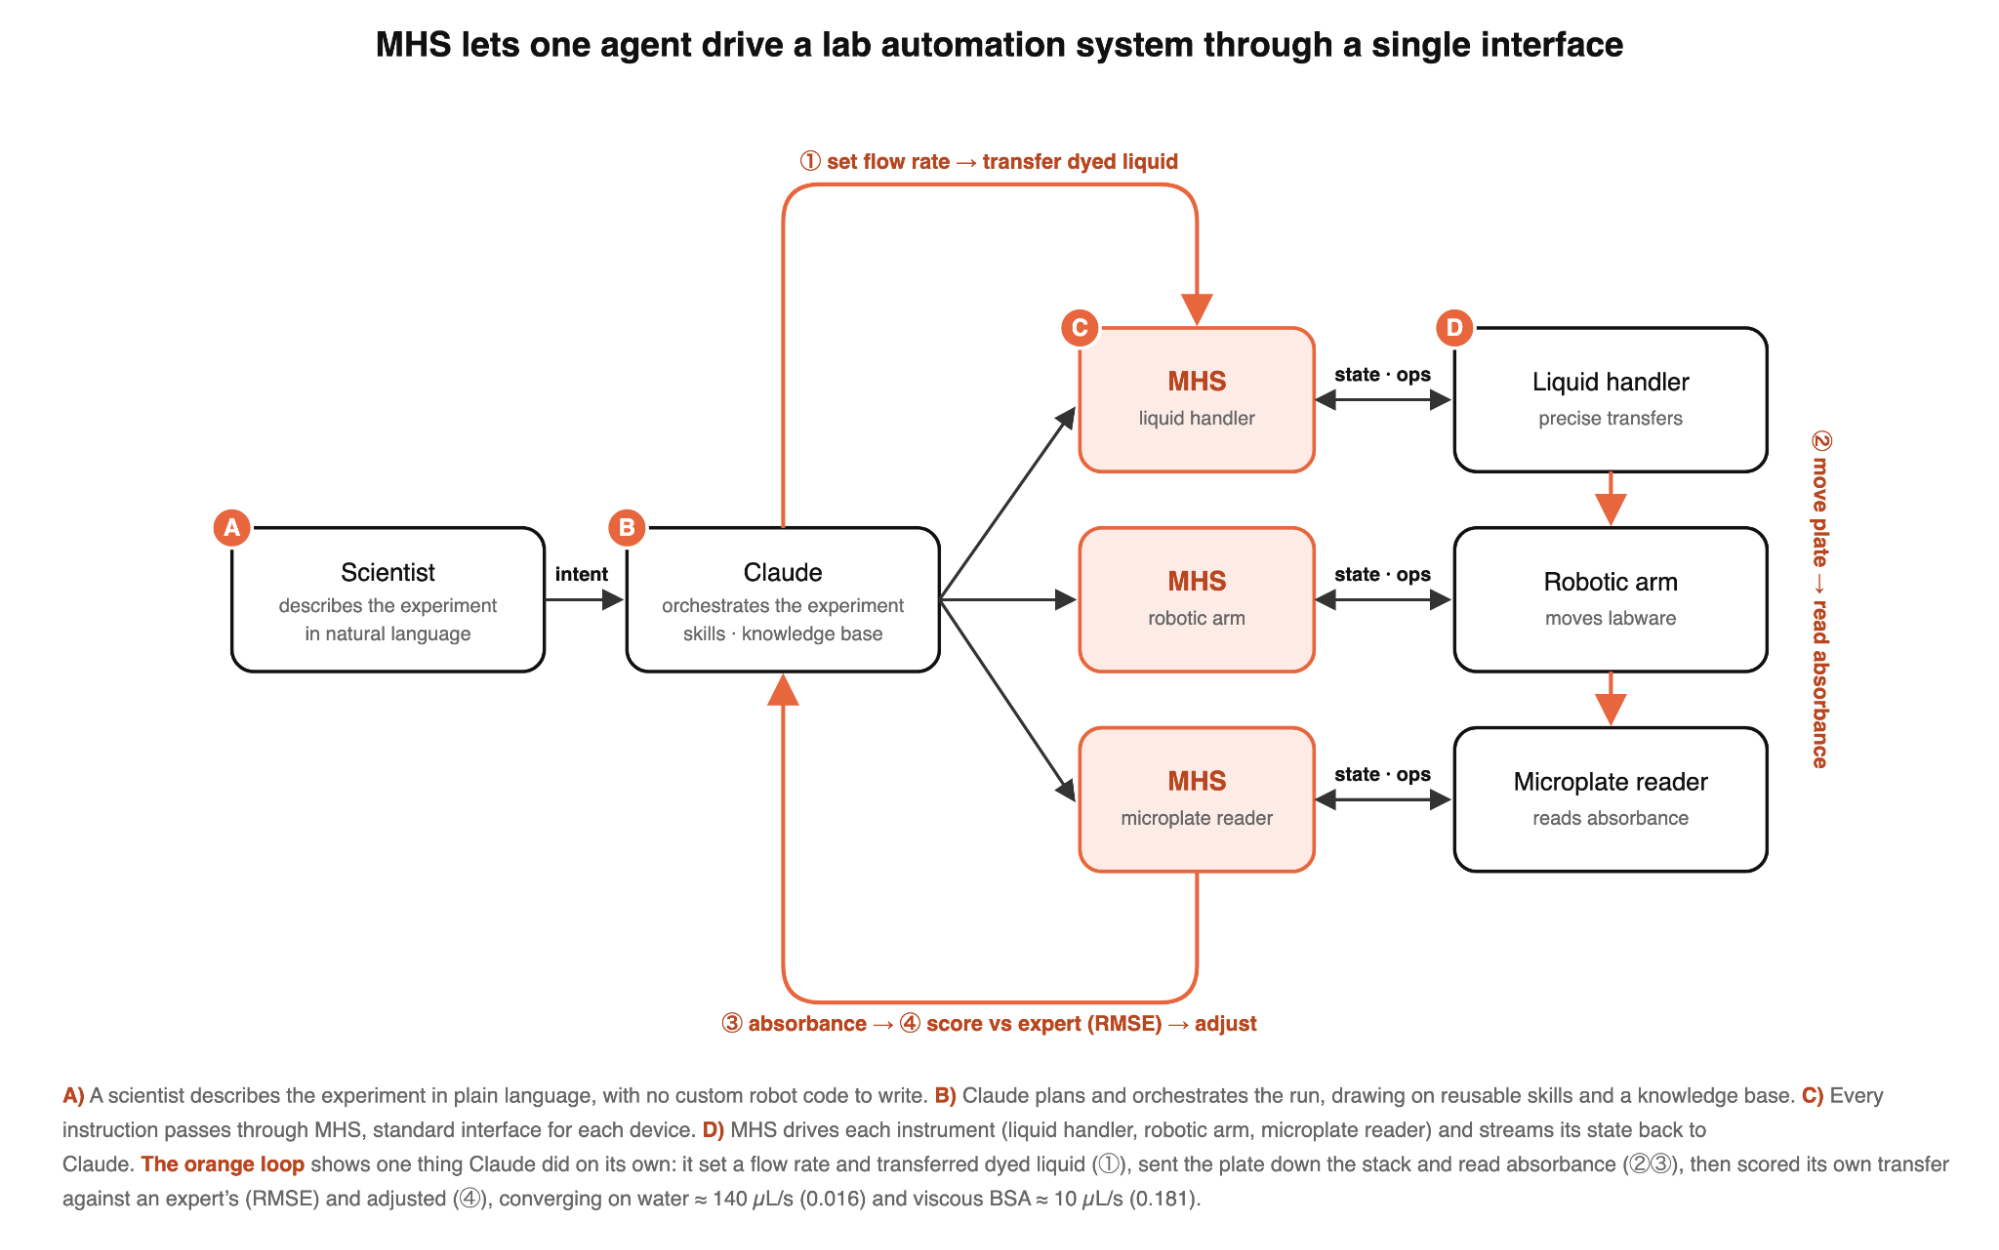
Genentech 的液体处理案例更直观。通用流程在黏稠的 BSA 里打出了气泡,agent 后来根据观察调整速度,把这类物理现象写回技能。模型不是第一次就懂了流体力学;它是先看到结果,再把结果变成下一次可以复用的规则。
这也解释了为什么“可读”比“可写”更重要。没有读数,写入只是盲拧旋钮。没有外部限制,读到的状态也不能自动证明下一步安全。
最好的结果,是模型最后退出控制回路
Section titled “最好的结果,是模型最后退出控制回路”QuEra 的 laser locking 案例给了我一个很好的落点。
Claude 先在探索阶段反复调参数、观察反馈,报告中的开发过程从约 58% 成功、每次 150 秒,走到约 96%、每次 6 秒;盲测 700 次成功 695 次。接着,研究者把学到的流程整理成确定性脚本,生产环境不再让 AI 直接运行。
这不是对 agent 的否定,反而是更成熟的分工:模型适合在还不知道答案时探索,普通程序适合在答案已经被验证后重复执行。

CMU 第一次曲线被拒绝,也是同一套逻辑。系统没有因为“模型完成了实验”就接受结果。它看见饱和,判断当前范围不合适,重新选择最高 100 µg/mL 的范围再跑。

如果把成功率单独摘出来,故事像是模型越来越能干;把失败图放回来,故事就变成了另一件事:可靠性来自拒绝、重试和可检查的状态,而不是来自一段顺滑的演示视频。
安全不是一句“请小心”
Section titled “安全不是一句“请小心””MHS 的研究预览仍然很早。官方明确说,完整标准会在更多安全评估和最佳实践之后再开源;目前也还不能从页面上的案例推断出公开 schema、一致性测试或跨供应商互换已经成立。
这正是我对“物理版 MCP”这个说法最想踩刹车的地方。它可以描述统一入口,却不能替代硬件急停、互锁、身份权限、参数校验、人工批准和故障恢复。Open Robotics 的讨论也把 MHS、ROS 2、意图验证和安全评估放在互补位置,而不是让某一个标准包办全部控制问题。
社区里有人担心,实验室里分钟级的循环经验不能直接外推到毫秒级的实时制造;这个担心是对的。MHS 让动作更容易被发现,也可能让错误动作更容易被编排。接口越通用,写入权限越需要被分层。
我会把安全链写成这样:状态可见,边界外置,失败可拒绝,结果可回放。模型只负责其中一段,而且不是最不能出错的那一段。
标准的下一关,不是再做一个 demo
Section titled “标准的下一关,不是再做一个 demo”读完这篇预览,我对 MHS 的判断从“Claude 要开始操作机器了”,变成了“设备终于有机会把自己说清楚”。这层共同语言如果做成,价值会落在很多不起眼的地方:新设备能否快速接入,旧协议能否被翻译,技能能否跨设备迁移,异常能否被复现。

但真正决定它能不能成为标准的,恐怕不是合作方名单,也不是又一个漂亮的成功率,而是四个更笨的问题:schema 是否稳定,驱动谁来维护,失败能否回放,不同模型能否共享同一份设备描述?
如果今天要把这套思路放进自己的实验室或机器人系统,我会从模拟器和回放开始;把 ‘read’ 与 ‘write’ 分开;把参数校验和危险动作审批放到模型之外;等一条流程稳定后,再让模型把探索结果编译成确定性脚本。
MHS 最值得看的地方,恰好不是让 AI 永远留在现场,而是让它把现场的经验留下来,然后把手交还给一套更容易检查的程序。
如果把 MHS 放进你所在的实验室、工厂或机器人系统,你最先愿意交给 agent 的是读状态、低风险调参,还是执行完整流程?你会把哪一道安全闸放在模型之外?
- Model Hardware Standard 官方首页
- Previewing the Model Hardware Standard — Anthropic
- Model Context Protocol 官方站点
- Model Hardware Standard (MHS) and ROS 2 — Open Robotics Discourse
- AI Agents Control Quantum Computers — QuEra
- 没有 API 的旧系统怎么跑通自动化?Claude 生产级 Agent 四件套的技术重构 — NTLx 知识库
- Agent 能跑 demo 不算本事,能跑一年才是 — NTLx 知识库
- MCP 2026-07-28 规范解读:当协议走向无状态,Agent 才真正迎来了成人礼 — NTLx 知识库